新闻中心
News Center 更新时间:2026-09-15
 点击次数:
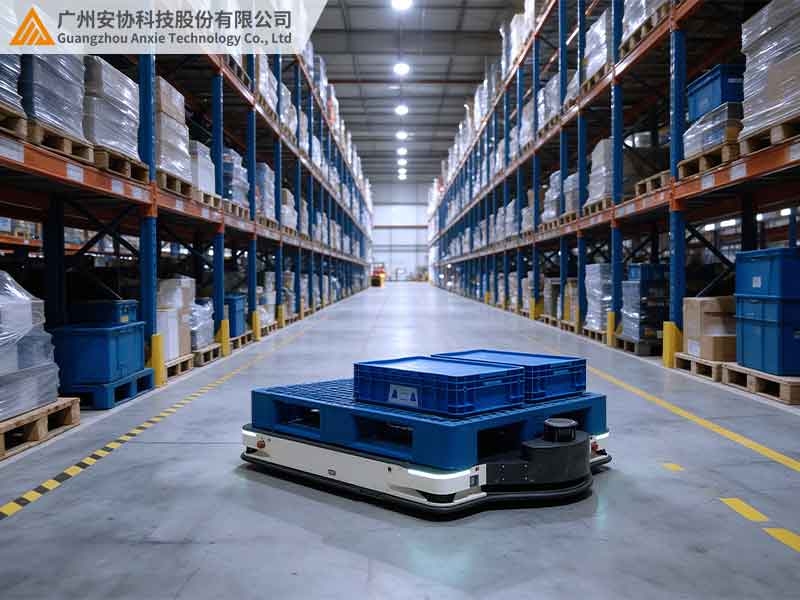
在仓储物流、车间转运、立体仓库等场景中,托盘机器人主要承担货物托盘搬运、定点转运、货架对接等重复性作业。这类机器人作业路线固定、运载货物量大、通行区域人员设备混杂,现场常会出现临时堆放物料、周转托盘、穿行人员与闲置设备等障碍物。如果缺少可靠的避障系统,很容易出现机器人急停卡顿、货物碰撞、设备损毁等问题,直接影响整条产线的运行效率。
目前多数中高端托盘机器人,都会搭载激光雷达作为核心感知设备,区别于传统普通传感器的简易感应避障,激光雷达可以做到精准测距、全域扫描、提前预判和智能绕行,真正实现无人化自主避障。很多设备运维和采购人员只知道激光雷达避障效果更好,却不清楚具体实现逻辑和适配优势。本文结合现场落地应用经验,拆解激光雷达托盘机器人自主避障的完整实现原理、运行流程,同时对比多款常用避障传感器的性能差异,给企业选型、设备调试提供可直接参考的落地依据。更多机器人感知与避障适配方案,可查阅安协科技官方网站:www.anxiekeji.cn
托盘机器人的作业特性和普通移动机器人有明显区别,设备自重更大、载货后惯性强、制动距离更长,这就对避障的精准度、响应速度和预判能力有更高要求。普通接触式感应、单点红外检测,只能做到障碍物触发后紧急停机,无法提前预警,很容易因为惯性造成碰撞。
结合工业现场使用场景,合格的托盘机器人避障系统,需要满足三个核心条件。
一是远距离精准探测,提前识别行驶路径上的高低障碍物、悬空障碍物和低矮杂物;
二是动态响应灵敏,可识别行人、移动设备等动态障碍,同时区分固定墙体、货架等静态障碍物;
三是自主规划路线,遇到障碍物无需人工干预,可自动绕行、减速或暂停,保障作业连续性。
激光雷达的技术特性,刚好可以完全匹配这类高标准避障需求。
激光雷达实现托盘机器人自主避障,核心依托激光测距、高速扫描、数据建模和算法运算四大模块,整套流程无需人工辅助,可全程自动化完成障碍识别、判断、动作执行,适配复杂仓储作业环境。
首先是实时环境扫描与数据采集。作业过程中,激光雷达通过高速旋转发射激光光束,对机器人周身环境进行360°或指定角度扇形扫描,不间断采集周边距离数据、障碍物轮廓信息。不同于单点传感器的局限性,激光雷达可以批量捕捉环境点位,形成完整的环境轮廓数据,不会出现检测盲区,能够精准识别低矮托盘、凸出货架、穿行人员等各类障碍。
其次是数据解析与障碍判定。雷达采集的原始点位数据,会实时传输至机器人主控系统,通过内置算法过滤无效干扰数据,精准区分静态障碍物和动态障碍物。同时系统会结合机器人行驶速度、载货状态、制动参数,计算安全距离阈值,判断当前障碍是否影响正常行驶,规避误判、漏判问题。
最后是自主避障动作执行。当检测到安全距离内存在障碍物时,机器人会根据障碍类型、距离、位置执行分级动作。远距离障碍优先减速慢行,近距离障碍立即制动停机,可通行区域内的障碍会自动规划绕行路线,障碍物撤离后,设备自动恢复预设行驶路径,全程自主闭环运行,最大程度保障转运效率。
目前工业托盘机器人可搭载的避障配件品类较多,不同传感器的检测原理、精度、抗干扰能力和落地效果差距极大。很多低端机器人采用普通传感器避障,现场误报频繁、避障失效概率高,无法适配高频次、高负载的托盘转运场景。下表直观对比激光雷达与红外传感器、超声波传感器、机械防撞开关的综合性能差异。
| 对比项目 | 激光雷达 | 红外避障传感器 | 超声波传感器 | 机械防撞开关 |
| 检测方式 | 激光点阵扫描,轮廓建模检测 | 单点红外光束感应 | 声波反射测距检测 | 物理接触触发式检测 |
| 探测距离与精度 | 远距离探测,毫米级精度 | 短距离检测,精度偏差大 | 中短距离探测,精度较低 | 无测距能力,仅接触触发 |
| 动态障碍适配性 | 优秀,可识别行人、移动设备 | 较差,易受光线干扰,动态识别弱 | 一般,易受环境噪音干扰 | 极差,无法预判动态障碍 |
| 自主避障能力 | 支持减速、停机、绕行多模式避障 | 仅支持简单停机,无预判功能 | 仅支持基础停机,无法规划路线 | 碰撞后才停机,无自主规避能力 |
| 工业场景稳定性 | 高,抗光、抗电磁干扰,适配复杂仓储 | 低,强光环境易失效、误报频发 | 中,温湿度变化会影响检测精度 | 低,长期碰撞易机械损坏 |
从实际落地效果可以清晰看出,只有激光雷达具备精准测距、全域扫描、动态预判和自主路线规划能力,完全适配托盘机器人高负载、高频次的工业作业场景。其余三类传感器仅能实现基础的被动停机避障,预判性、灵活性和稳定性严重不足,只能作为辅助防护配件,无法替代激光雷达的核心作用。
仓储车间光线复杂、设备密集、人员流动频繁,普通避障设备很容易受环境干扰出现故障。激光雷达依托独立光学扫描算法,可有效屏蔽环境光线、电磁设备的干扰,检测数据稳定,几乎不会出现无诱因误停机、漏检测问题,保障机器人连续作业。
同时激光雷达支持大范围区域建模,可提前构建车间静态地图,机器人行驶过程中结合实时扫描数据修正路线,面对临时堆放的货物、移位的周转设备,都能快速响应、自主规避,无需人工重新规划路径,大幅降低人工运维成本,提升仓储转运自动化水平。

 当前位置: