新闻中心
News Center 更新时间:2026-10-29
 点击次数:
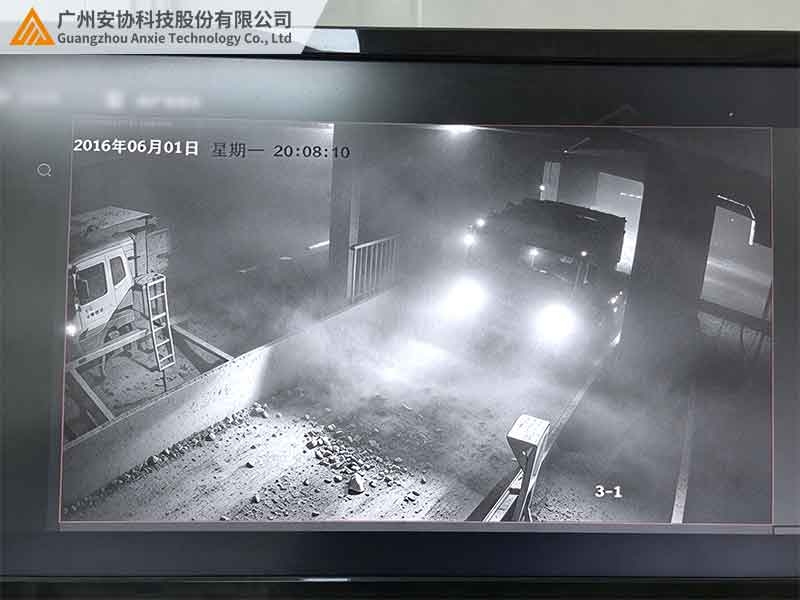
渣土车卸料作业要求车辆停在料仓口精确位置,车斗举升后渣土方能落入料口而非洒在地面。为实现自动对位,现场采用测量光幕横向扫描车辆轮廓,读出车辆纵向位置并引导司机进退。测量光幕是对射型结构,发射与接收两端对射,多束光轴横向排列,每一束光仅判"通光或遮挡",由被遮断光束的位置重建物体轮廓。问题在于渣土车倒料瞬间,泥土扬尘从料口腾起进入光轴阵列,粉尘颗粒挡住个别光束,被误判为遮挡,轮廓出现假点,对位结果被污染。本文从对射测量机理、干扰路径、算法抑制、物理防护四个层面,说明测量光幕在该工况下抵御粉尘干扰的方法。核心结论:单靠防护等级无法解决,需以时间滤波剔除瞬时遮挡、稳定帧判据识别车辆轮廓、束间一致性融合抑制单束扰动,并配合上风侧安装与镜头防护。
测量光幕由发射端与接收端对射构成,两端之间排布多束光轴。渣土车驶入时,车辆车身遮断连续多束光轴,光幕读出被遮断光束的位置与数量,重建车辆在该截面上的轮廓,结合料口位置判断车辆偏前偏后,引导司机对位。
与安全光栅相比,测量光幕输出的是整列光束的遮挡状态,而非单一通断信号。正是这一点决定了它能重建轮廓,也决定了它对粉尘干扰的处理更为复杂——安全光栅只判遮挡与否,偶发遮挡可由判据滤除;测量光幕要重建连续轮廓,个别光束被粉尘误遮,轮廓就会出现假点。
因此,下料定位用的测量光幕,抗粉尘干扰不能照搬安全防护的思路,须在遮挡判定算法层面处理。
渣土车举卸料时,料口扬起的泥土粉尘具有三个特征,使其成为对射测量光幕的典型干扰源。
其一,遮挡瞬时。粉尘颗粒飘过光轴,挡住某束光束的时间为毫秒到秒级,车辆停位则是持续遮挡,两者在时间维度上可分。
其二,遮挡零散。粉尘密度有限,单次飘过通常只遮断个别光束;车辆车身则连续遮断多束光轴。
其三,位置不固定。粉尘颗粒随机飘动,遮挡的光束位置逐次变化;车辆轮廓遮挡的光束位置则稳定固定。
这三个特征,正是算法抑制的切入点:用时间分、用束数分、用位置分。
时间滤波是第一道算法防线。测量光幕连续高速扫描,粉尘遮挡是瞬时的,车辆遮挡是持续的。算法仅将连续多帧稳定出现的遮挡纳入轮廓,瞬时出现、随即消失的遮挡视为粉尘丢弃。
稳定帧判据处理位置维度。车辆停位时,被遮断光束的位置在连续扫描中稳定复现;粉尘颗粒造成的遮挡位置逐帧跳变。以稳定帧内遮挡位置的一致性为条件,跳变位置的遮挡点不纳入轮廓。
两道算法叠加,粉尘在时间和位置两个维度均被识别为非车辆目标。这是对射测量光幕抵御扬尘的核心手段。
测量光幕输出整列光束的遮挡状态,可利用束间一致性进一步抑制扰动。
正常车辆轮廓中,被遮断光束连续排列,遮挡状态相邻过渡。被粉尘污染的个别光束,其遮挡状态与相邻束不一致——周围光束通光,独此一束被遮,破坏连续性。算法以束间连续性为约束,剔除突变束,用相邻束状态补全该位置。
这一处理针对粉尘密度较大、个别光束被持续污染的情形。时间滤波与稳定帧判据未完全滤净时,束间融合是最后一道算法屏障。
算法抑制之外,物理上减少粉尘进入光轴阵列,是降低算法负担的直接手段。
测量光幕两端应设于卸料口上风侧。卸料时粉尘被气流向下风扩散,上风侧光轴区粉尘浓度较低;设于下风侧则光幕全程暴露在扬尘中,算法承受过载。
镜头防护是物理措施的重点。发射与接收端加装防尘罩,减少粉尘直接沉积在光学窗口上;配合定期擦拭,保持窗口透光。光轴区可设遮尘挡板,阻挡粉尘主流进入光轴区间,是低成本而有效的做法。
户外料场的外壳防护等级不低于 IP65,耐受雨水与粉尘侵蚀。
渣土车下料定位的探测手段,现场对比下来各有局限。
| 对比维度 | 抗粉尘测量光幕 | 地感线圈 | 雷达测距 | 视觉AI |
| 粉尘遮挡抑制 | 时间滤波+束间融合滤粉尘 | 不受粉尘影响 | 粉尘致测距漂移 | 粉尘糊镜头失效 |
| 车辆轮廓重建 | 多束遮挡位置重建轮廓 | 仅测车辆占用 | 单束测距,无轮廓 | 二维图像,可识别 |
| 对位精度 | 按光轴间距,可达厘米级 | 粗定位,精度低 | 测距精度尚可 | 精度高,算法重 |
| 安装改造 | 两端立柱,不动地面 | 切路面埋线圈 | 单头安装 | 需打光与防护 |
| 户外料场耐受 | IP65,镜头防护 | 埋地,耐候 | 怕粉尘附着 | 怕粉尘糊镜头 |
地感线圈不受粉尘影响,但只能测车辆占用,无法给出轮廓对位精度;雷达测距在粉尘环境下漂移;视觉AI受粉尘糊镜头制约。抗粉尘测量光幕以时间滤波、稳定帧判据与束间融合三道算法防线配合镜头物理防护,在扬尘下料定位中保持轮廓输出稳定。安协在下料定位项目配套中,采用的就是带扬尘自适应算法的对射测量光幕。
整体而言,测量光幕抵御渣土车下料粉尘的思路,是算法与物理双管齐下:算法以时间、束数、位置三个维度区分粉尘与车辆,物理以方位和镜头防护减少粉尘进入光轴区。仅靠提高防护等级或被动擦拭镜头,无法在持续扬尘下保持对位精度。更多下料定位测量光幕方案,可前往安协科技官网:www.anxiekeji.cn查阅。

 当前位置: