新闻中心
News Center 更新时间:2026-11-03
 点击次数:
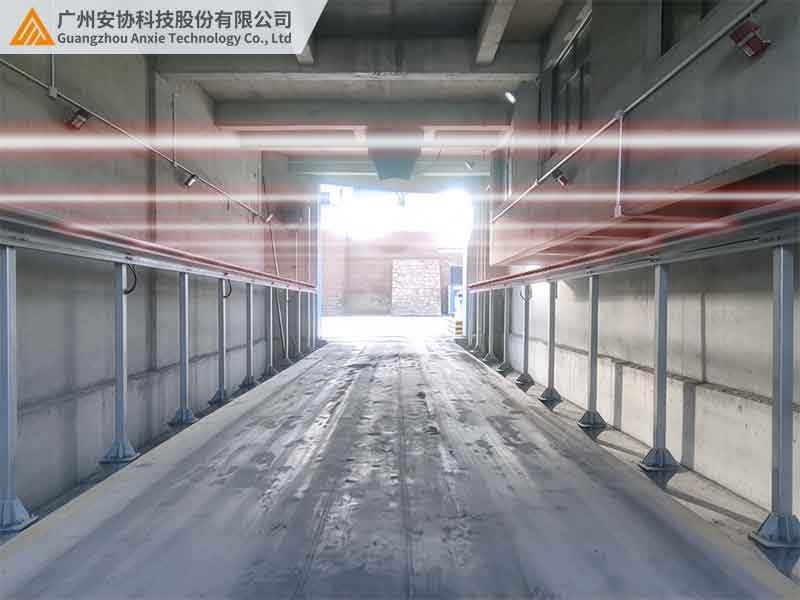
装车通道要给的核心,是"车停在哪、停到位没有"这一个问题的答案。测量光幕和激光雷达都能测车,但两者解决的不是同一层问题:测量光幕给一个截面上的车辆轮廓与边缘位置,激光雷达给一片区域的三维点云。装车通道的对位引导、到位联锁、洒料控制,要的是稳定、便宜、易维护的位置信号,不是全场景三维建模。结论先行:常规装车通道选测量光幕更合适——它只承担对位这一件事,抗粉尘、夜间自发光、不动路面;激光雷达适合无人装车、动态轨迹跟踪等确实需要三维感知的场景,作为主检测在普通装车通道属于功能过剩,且在粉尘雨雪下稳定性反而不及对射光幕。本文从两者在装车通道的工作方式、工况耐受、部署成本、选型边界展开。
矿区、电厂、粮库的装车通道,核心动作只有一条:让运输车停在料口正下方,车斗对准料口,再举升或放料。
这一动作要求的测量量很具体:车辆纵向位置的连续值,偏前偏后、偏差多少,输出给红绿灯或显示屏引导司机;到位后联锁举升,防止越位倾倒。测量对象是一辆车的纵向停位,测量范围是一个车道截面,不是整个堆场的三维重建。
把这一点想清楚,选型的方向就清楚了——需要的是一个稳定、可靠、成本可控的"位置尺",而不是一个三维环境感知系统。
测量光幕发射端与接收端对射,分立车道两侧,横跨排布多束光轴。车辆驶入,车身遮断光束,光幕读被遮断光束的位置,重建这一截面的车辆轮廓。
轮廓边缘对应车辆前后位置,换算成相对料口中心的距离值。司机前进读数变大、后退读数变小,进入允许区间即到位。光幕把这个位置信号接红绿灯或举升联锁,完成对位闭环。
测量光幕只测一个截面,这是它的局限也是它的特点。局限是看不到整车前后的三维姿态;特点是单截面意味着结构简单、两端立柱即可、不依赖算法建模,粉尘和夜间的影响被限制在一个截面上处理。
激光雷达扫描周围环境,输出三维点云,能重建车辆外形、行驶轨迹、周围障碍物,理论上能同时完成对位、导航、避障多件事。
但装车通道通常是固定车道、固定司机、重复作业,不需要三维导航。激光雷达给的点云在对位这一具体问题上,与测量光幕给的边缘位置是同一层信息的不同表达方式——都要从点云或光轴序列中提取车辆纵向位置。多出来的三维细节,在固定装车通道里用不上。
更关键的是工况。装车通道粉尘大、夜间作业、雨雪常见,激光雷达的扫描窗在粉尘和雨雪下点云噪声显著增大,远处车辆点云稀疏,对位精度下降;点云算法还需要现场标定、参数调优,后期维护成本高。
点云算法本身也有学习成本。装车通道的车型相对固定,但地面扬尘、料口结构、旁边停放的设备都要在算法里剔除,现场调试周期长,换一个工况就要重新标定。测量光幕没有这层——光轴被遮断就是遮断,不需要教算法认什么是车。
装车通道的工况对两种方案的考验,集中在三关。
粉尘关。装车扬尘大,测量光幕是对射光束,被粉尘临时遮断的光束由稳定帧判据滤除,不影响轮廓边缘读取;激光雷达的扫描窗被粉尘覆盖后,远处点云直接丢失,需要清洁窗口、算法降噪。
夜间关。测量光幕自己发红外光束,不靠环境光,夜间稳定;激光雷达同样主动发光,但夜间补光对它的点云质量帮助有限,且夜间环境干扰少反而是它的优势。
雨雪关。测量光幕对射光束,雨滴在光轴间造成的临时遮挡由稳定帧平滑;激光雷达的激光束打在雨滴上产生大量噪点回波,点云后处理压力大。
三关叠加,测量光幕在装车通道这种脏、暗、颠簸的工况里,工程稳定性占优。
这一差异不是纸面参数,是现场调试出来的。同一套装车通道,用激光雷达时每隔一段时间要擦窗、重新调阈值,雨季后还要重新标定;用对射光幕时,稳定帧判据把粉尘和雨滴临时遮挡平滑掉,立柱装好后长期不动,对位信号稳定输出。
把装车通道可用的几种检测方式摆在一起,差别集中在给什么信号、耐不耐脏、部署成本、土建改造上。
| 对比维度 | 测量光幕 | 激光雷达 | 地感线圈 | 视频AI |
| 对位信号 | 边缘位置连续值 | 点云提取位置 | 仅车辆占用 | 图像坐标换算 |
| 粉尘耐受 | 稳定帧滤瞬时遮挡 | 粉尘致点云稀疏 | 不受粉尘影响 | 粉尘糊镜头 |
| 夜间作业 | 红外自发光 | 主动扫描 | 不受光照影响 | 需补光 |
| 部署成本 | 两端立柱,成本低 | 设备+算法,成本高 | 切路面埋线圈 | 立杆补光布线 |
| 土建改造 | 不动路面 | 单头安装 | 切路面 | 立杆布线 |
地感线圈只给占用信号,给不出连续位置;视频AI受夜间补光与粉尘制约;激光雷达功能强但对位用途下成本高、工况下稳定性打折。测量光幕在装车通道这种"只需要对位"的场景里,是综合代价最低的选择。安协在矿区装车通道配套中采用对射式测量光幕。
不是说激光雷达不能用,是要在它真正能发挥的地方用。
无人化装车。司机不在车上,需要车辆轨迹跟踪、周围障碍感知、自动对位全流程闭环,单截面光幕给不出三维姿态,这时激光雷达的点云优势才成立。
多车道混行。一个通道同时走多种车型、需要识别车型与位置,光幕单截面做不到,激光雷达点云能区分。
对这些场景,测量光幕作为成本可控、稳定可靠的对位手段仍可承担其中的到位联锁部分,激光雷达承担上层的导航与识别。两者不是互斥,是按分工选择。
整体而言,普通装车通道选测量光幕——对位要的是稳定位置尺,不是三维建模;无人化、多车型、需要轨迹跟踪的场景,再上激光雷达。更多装车通道对位检测方案,可前往安协科技官网:www.anxiekeji.cn查阅。

 当前位置: